Arduino Nrf24l01 ile Sinir ve Kas Modülünü Kullanarak Lamba Kontrol Etme
Arduino NRF24L01 ile Kas Sensörü Kablosuz Lamba Kontrolü 2025 | Biomedical Engineering
Arduino NRF24L01 Kas Sensörü Projesi Nedir?
Arduino NRF24L01 ile kas sensörü projesi, insan vücudundaki kas sinyallerini (EMG – Electromyography) algılayarak kablosuz olarak ev aletlerini kontrol etmeyi sağlayan ileri seviye bir biyomedikal mühendislik projesidir. Bu projede kas kasılması sinyalleri NRF24L01 modülü ile kablosuz olarak iletilerek uzaktan lamba kontrolü gerçekleştirilir.
Kas ve Sinir Modülü (EMG Sensörü) Nedir?
Kas ve sinir modülü, insan vücudundaki elektriksel aktiviteyi algılayan özel bir sensördür. Kaslar kasıldığında oluşturdukları biyoelektriksel sinyalleri (EMG sinyalleri) ölçer ve bunları Arduino’nun anlayabileceği dijital sinyallere dönüştürür.
🧬 EMG Sinyali Çalışma Prensibi:
- Biyoelektriksel Aktivite: Kas kasılması sırasında elektrik üretimi
- Sinyal Amplifikasyonu: Mikrovolt seviyesindeki sinyalleri yükseltme
- Filtreleme: Gürültü ve artefaktları temizleme
- Dijital Dönüşüm: Arduino uyumlu sinyal seviyesi
NRF24L01 Kablosuz İletişim Modülü
NRF24L01, 2.4GHz frekansında çalışan düşük güçlü kablosuz iletişim modülüdür. Bu projede kas sinyallerini verici Arduino’dan alıcı Arduino’ya iletmek için kullanılır.
📡 NRF24L01 Teknik Özellikleri:
- Frekans Aralığı: 2.4GHz ISM bandı
- İletişim Menzili: 10-100 metre (açık alan)
- Veri Hızı: 250kbps – 2Mbps
- Güç Tüketimi: 11.3mA (RX), 7mA (TX)
- Çalışma Voltajı: 1.9V – 3.6V
- SPI İletişimi: Arduino ile kolay entegrasyon
Arduino NRF24L01 Kas Sensörü Projesi Malzemeleri
📦 Elektronik Bileşenler:
- Arduino Uno – Alıcı sistem (lamba kontrolü)
- Arduino Nano – Verici sistem (kas sensörü)
- 2 Adet NRF24L01 Modülü – Kablosuz iletişim
- Kas ve Sinir Modülü (EMG Sensörü) – Biyosignal algılama
- Röle Modülü – Yüksek voltaj anahtarlama
- Jumper Kablolar – Bağlantı kabloları
- 9V Pil – Taşınabilir güç kaynağı
- LED – Durum göstergesi
🔋 Güç Kaynağı Gereksinimleri:
- Arduino Nano (Verici): 9V pil veya USB
- Arduino Uno (Alıcı): 12V adaptör veya USB
- NRF24L01: 3.3V (Arduino’dan besleme)
- Röle Modülü: 5V (Arduino’dan besleme)
🧪 Biyomedikal Malzemeler:
- EMG Elektrotları – Kas yüzeyine yerleştirme
- Medikal Bantlar – Elektrot sabitleme
- İletken Jel – Sinyal kalitesi artırma
- Alkol – Cilt temizliği
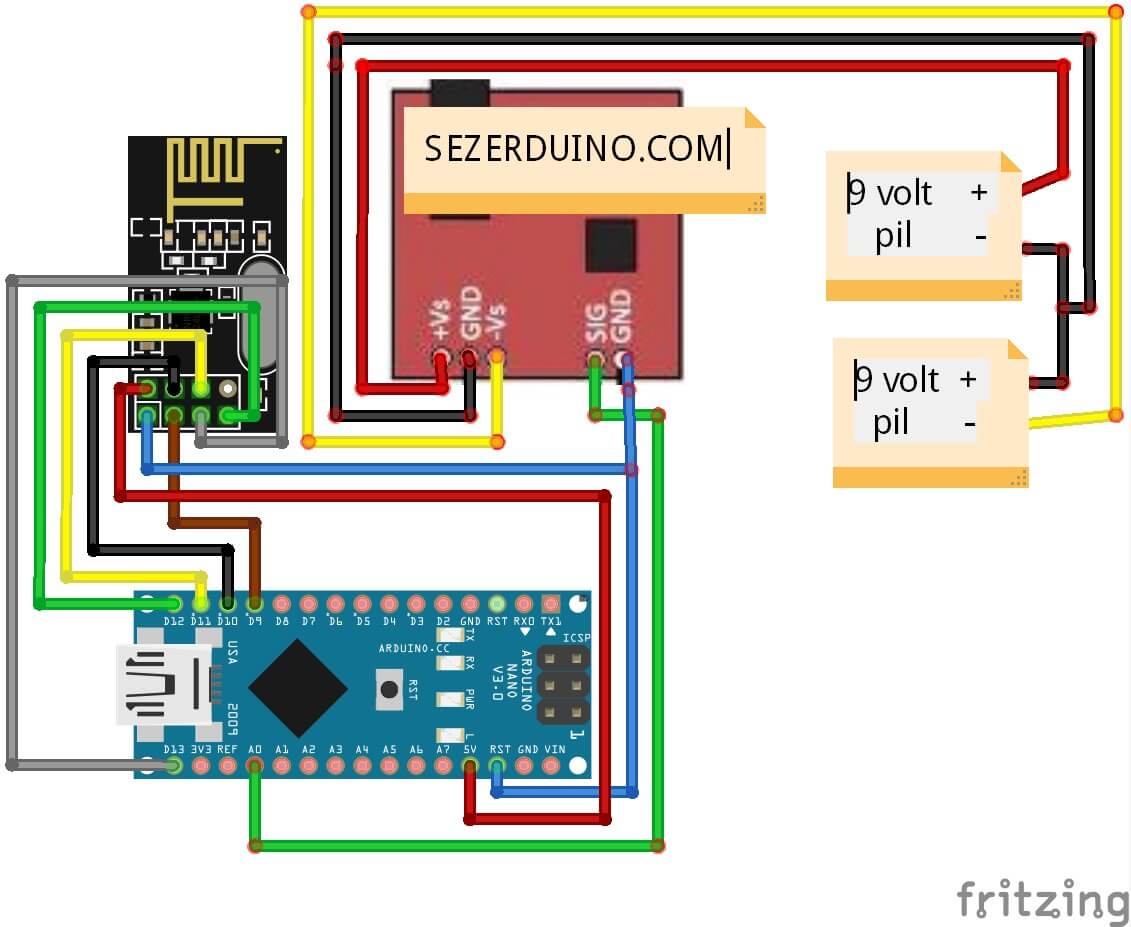
Arduino NRF24L01 Kas Sensörü Devre Şeması
📡 NRF24L01 Bağlantıları (Her İki Arduino İçin):
Arduino Nano (Verici) – NRF24L01:
- GND → NRF24L01 GND
- 3.3V → NRF24L01 VCC
- Pin 9 → NRF24L01 CE
- Pin 10 → NRF24L01 CSN
- Pin 13 → NRF24L01 SCK
- Pin 11 → NRF24L01 MOSI
- Pin 12 → NRF24L01 MISO
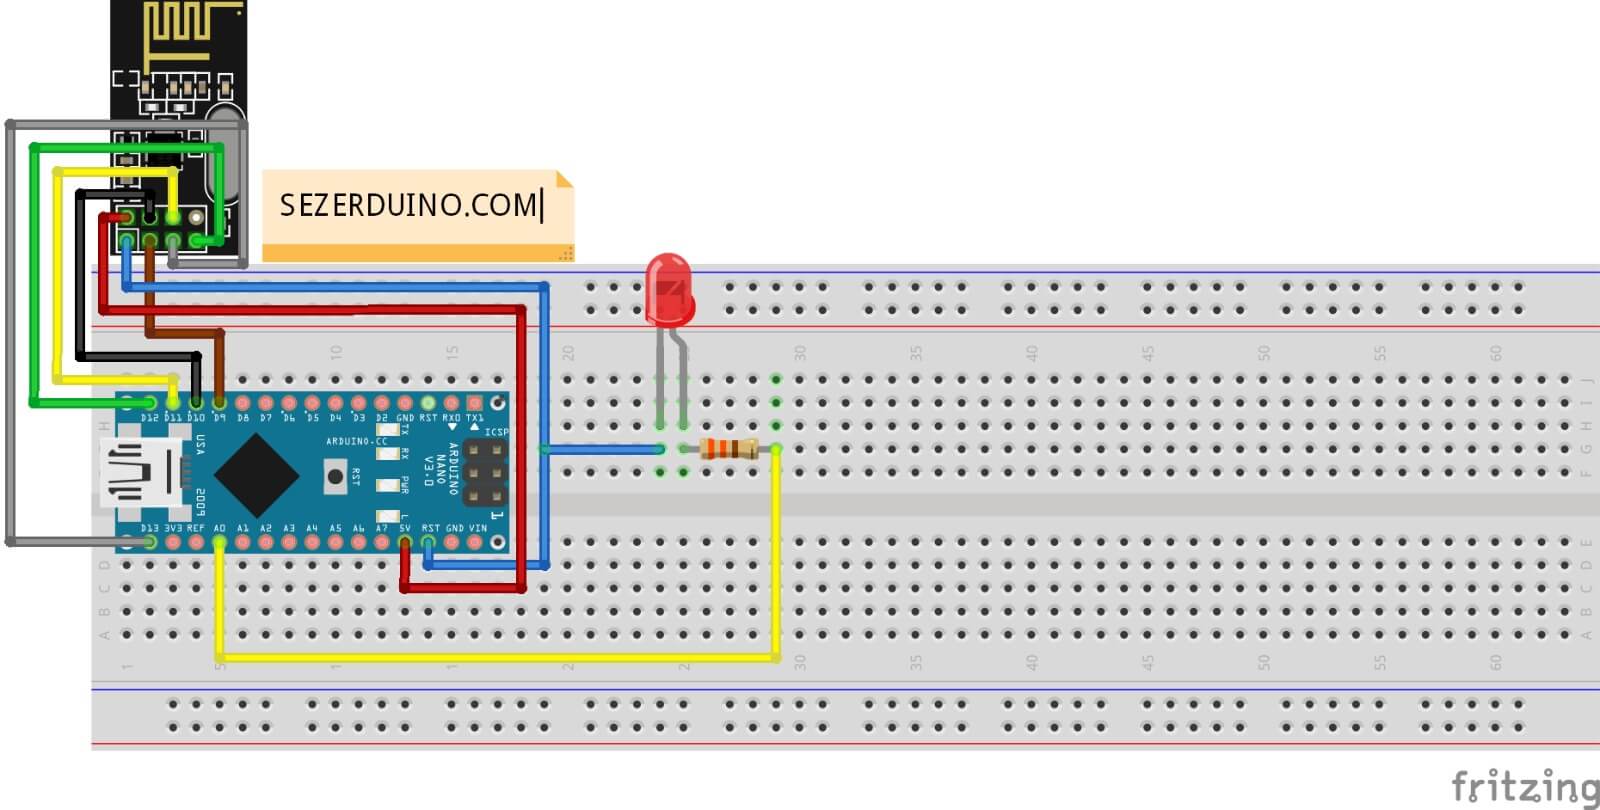
Arduino Uno (Alıcı) – NRF24L01:
- GND → NRF24L01 GND
- 3.3V → NRF24L01 VCC
- Pin 9 → NRF24L01 CE
- Pin 10 → NRF24L01 CSN
- Pin 13 → NRF24L01 SCK
- Pin 11 → NRF24L01 MOSI
- Pin 12 → NRF24L01 MISO
🧬 Kas Sensörü Bağlantıları (Verici – Arduino Nano):
- EMG VCC → Arduino Nano 5V
- EMG GND → Arduino Nano GND
- EMG Signal → Arduino Nano A0 (Analog)
⚡ Röle ve Lamba Bağlantıları (Alıcı – Arduino Uno):
- Röle VCC → Arduino Uno 5V
- Röle GND → Arduino Uno GND
- Röle IN → Arduino Uno Pin 8
- Röle COM/NO → Lamba devresi (220V)
💡 LED Durum Göstergesi:
- LED Pozitif → Arduino Pin 7
- LED Negatif → 220Ω direnç → GND
Arduino NRF24L01 Kas Sensörü Kodları
📚 Gerekli Kütüphaneler:
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>
🔐 Premium Üyeler İçin Komple Kod Paketi:
[Üye Girişi Yaparak Tüm Kodlara Erişin]
Premium paket: Gelişmiş EMG filtreleme algoritmaları, çoklu kas grubu kontrolü, adaptif eşik değerleri, veri loglama, kalibrasyon rutinleri
📡 Verici Kodu (Arduino Nano + Kas Sensörü):
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>

// NRF24L01 pin tanımlamaları
RF24 radio(9, 10); // CE, CSN

// İletişim adresi
const byte address[6] = "00001";

// Kas sensörü pin
#define EMG_PIN A0
#define LED_PIN 7

// Değişkenler
int emgValue = 0;
int emgThreshold = 400; // Eşik değeri (kalibrasyon gerekli)
bool muscleActive = false;
bool lastMuscleState = false;
int signalData = 0;

void setup() {
  Serial.begin(9600);
  pinMode(LED_PIN, OUTPUT);

  // NRF24L01 başlatma
  radio.begin();
  radio.openWritingPipe(address);
  radio.setPALevel(RF24_PA_MIN);
  radio.stopListening();

  Serial.println("Kas Sensörü Verici Başlatıldı");
  Serial.println("Kas kasılması bekleniyor...");

  // Kalibrasyon süresi
  Serial.println("5 saniye sonra sistem aktif olacak...");
  delay(5000);
}

void loop() {
  // EMG sensöründen veri oku
  emgValue = analogRead(EMG_PIN);

  // Sinyal filtreleme (basit)
  emgValue = digitalFilter(emgValue);

  // Eşik kontrolü
  if (emgValue > emgThreshold) {
    muscleActive = true;
    digitalWrite(LED_PIN, HIGH);
  } else {
    muscleActive = false;
    digitalWrite(LED_PIN, LOW);
  }

  // Durum değişikliği kontrolü
  if (muscleActive != lastMuscleState) {
    if (muscleActive) {
      signalData = 1; // Lamba aç komutu
      Serial.println("KAS KASILDI - Lamba açma sinyali gönderiliyor");
    } else {
      signalData = 0; // Lamba kapat komutu
      Serial.println("KAS GEVŞEDİ - Lamba kapatma sinyali gönderiliyor");
    }

    // Kablosuz veri gönderimi
    bool result = radio.write(&signalData, sizeof(signalData));

    if (result) {
      Serial.println("Sinyal başarıyla gönderildi");
    } else {
      Serial.println("Sinyal gönderimi başarısız!");
    }

    lastMuscleState = muscleActive;
  }

  // Seri monitöre EMG değerini yazdır
  Serial.print("EMG Değeri: ");
  Serial.print(emgValue);
  Serial.print(" | Eşik: ");
  Serial.print(emgThreshold);
  Serial.print(" | Durum: ");
  Serial.println(muscleActive ? "KASİLDİ" : "GEVŞEDİ");

  delay(50); // Örnekleme hızı
}

int digitalFilter(int rawValue) {
  // Basit low-pass filter
  static int filteredValue = 0;
  filteredValue = (filteredValue * 0.8) + (rawValue * 0.2);
  return filteredValue;
}
📨 Alıcı Kodu (Arduino Uno + Röle + Lamba):
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>

// NRF24L01 pin tanımlamaları
RF24 radio(9, 10); // CE, CSN

// İletişim adresi
const byte address[6] = "00001";

// Kontrol pinleri
#define RELAY_PIN 8
#define STATUS_LED 7

// Değişkenler
int receivedData = 0;
bool lampStatus = false;
unsigned long lastReceiveTime = 0;
unsigned long communicationTimeout = 5000; // 5 saniye timeout

void setup() {
  Serial.begin(9600);

  // Pin modları
  pinMode(RELAY_PIN, OUTPUT);
  pinMode(STATUS_LED, OUTPUT);

  // Başlangıç durumu
  digitalWrite(RELAY_PIN, LOW);
  digitalWrite(STATUS_LED, LOW);

  // NRF24L01 başlatma
  radio.begin();
  radio.openReadingPipe(0, address);
  radio.setPALevel(RF24_PA_MIN);
  radio.startListening();

  Serial.println("Lamba Kontrol Alıcısı Başlatıldı");
  Serial.println("Kas sensörü sinyali bekleniyor...");
}

void loop() {
  // Kablosuz veri alma kontrolü
  if (radio.available()) {
    radio.read(&receivedData, sizeof(receivedData));
    lastReceiveTime = millis();

    Serial.print("Alınan sinyal: ");
    Serial.println(receivedData);

    // Komut işleme
    if (receivedData == 1) {
      // Lamba açma komutu
      if (!lampStatus) {
        digitalWrite(RELAY_PIN, HIGH);
        digitalWrite(STATUS_LED, HIGH);
        lampStatus = true;
        Serial.println("LAMBA AÇILDI - Kas kasılması algılandı");
      }
    } else if (receivedData == 0) {
      // Lamba kapatma komutu
      if (lampStatus) {
        digitalWrite(RELAY_PIN, LOW);
        digitalWrite(STATUS_LED, LOW);
        lampStatus = false;
        Serial.println("LAMBA KAPANDI - Kas gevşemesi algılandı");
      }
    }
  }

  // İletişim timeout kontrolü
  if (millis() - lastReceiveTime > communicationTimeout) {
    // Güvenlik: İletişim kesilirse lambayı kapat
    if (lampStatus) {
      digitalWrite(RELAY_PIN, LOW);
      digitalWrite(STATUS_LED, LOW);
      lampStatus = false;
      Serial.println("İletişim timeout - Güvenlik için lamba kapatıldı");
    }

    // Status LED yanıp sönsün (bağlantı sorunu göstergesi)
    digitalWrite(STATUS_LED, millis() % 1000 < 500);
  }

  delay(10);
}
Kas Sensörü Çalışma Prensibi
🧬 EMG (Electromyography) Sinyali:
- Motor Unit Aktivasyonu: Beyin kas kasılması sinyali gönderir
- Aksiyon Potansiyeli: Sinir hücreleri elektriksel sinyal üretir
- Kas Kasılması: Elektriksel aktivite kas liflerini aktive eder
- Sinyal Algılama: Elektrotlar kas yüzeyindeki elektriksel aktiviteyi algılar
- Amplifikasyon: Mikrovolt seviyesindeki sinyaller yükseltilir
📊 Sinyal İşleme Aşamaları:
- Analog Filtreleme: 50/60Hz gürültü filtreleme
- Amplifikasyon: 1000-10000 kat güçlendirme
- Dijital Filtreleme: Yazılımsal gürültü temizleme
- Eşik Belirleme: Kasılma algılama seviyesi
- Komut Üretme: ON/OFF kontrol sinyali
NRF24L01 İletişim Protokolü
📡 Kablosuz İletişim Özellikleri:
- Çift Yönlü İletişim: Bidirectional communication
- Otomatik Tekrar: Auto-acknowledgment
- Çoklu Kanal: 125 farklı frekans kanalı
- Düşük Güç: Ultra-low power consumption
- Hız Seçenekleri: 250kbps, 1Mbps, 2Mbps
🔄 Veri Paketi Yapısı:
struct DataPacket {
  int command;      // 0: OFF, 1: ON
  int signalLevel;  // EMG sinyal seviyesi
  long timestamp;   // Zaman damgası
  int batteryLevel; // Pil durumu
};
Arduino NRF24L01 Kas Sensörü Avantajları
🎯 Biyomedikal Avantajlar:
- Non-invasive: İnvaziv olmayan ölçüm
- Gerçek Zamanlı: Milisaniye tepki süresi
- Hassas Algılama: Mikro kas hareketleri
- Kişiselleştirilebilir: Adaptif eşik değerleri
🚀 Teknolojik Üstünlükler:
- Kablosuz Özgürlük: 100 metre menzil
- Düşük Güç: Uzun pil ömrü
- Çoklu Kontrol: Birden fazla cihaz kontrolü
- Genişletilebilir: Modüler tasarım
Kas Sensörü Kurulumu ve Kalibrasyon
🧪 Elektrot Yerleştirme:
- Cilt Temizliği: Alkol ile temizleme
- Elektrot Konumu: Kas belly üzerine yerleştirme
- Referans Elektrot: Kemik yüzeyine yerleştirme
- Sabitleme: Medikal bant ile güvenli sabitleme
⚙️ Kalibrasyon Süreci:
- Dinlenme Seviyesi: Kas gevşek iken baseline
- Maksimum Kasılma: En güçlü kasılma seviyesi
- Eşik Belirleme: %30-50 maksimum seviye
- Test: Tekrarlı kasılma testi
Kas Sensörü Sorun Giderme
⚠️ Yaygın Problemler:
Sinyal Algılanmıyor:
- Elektrot Bağlantısı: Dokunma kalitesi kontrol
- Cilt Direnci: İletken jel kullanın
- Elektrot Konumu: Kas merkezi üzerine yerleştirin
- Amplifikasyon: Gain ayarını artırın
Sürekli Tetikleme:
- Gürültü Filtreleme: 50Hz notch filter
- Eşik Seviyesi: Threshold değerini artırın
- Elektrot İzolasyonu: Hareket artefaktları
- Kalibrasyon: Yeniden kalibrasyon yapın
İletişim Sorunu:
- NRF24L01 Bağlantı: SPI pinleri kontrol
- Güç Kaynağı: 3.3V regülatör kontrolü
- Menzil: Alıcı-verici mesafesi
- Anteni: NRF24L01 anteni yönlendirme
İleri Seviye Uygulamalar
🤖 Protez Kontrolü:
- Myoelectric Prosthetics: Protez el/kol kontrolü
- Multi-channel EMG: Çoklu kas grubu
- Pattern Recognition: Hareket tanıma algoritmaları
- Machine Learning: Adaptif öğrenme sistemi
🏥 Medikal Uygulamalar:
- Rehabilitasyon: Fizik tedavi monitörü
- Spor Performansı: Atletik analiz
- Ergonomi: İş yerinde kas yükü analizi
- Araştırma: Biyomedikal veri toplama
🏠 Akıllı Ev Entegrasyonu:
- Voice-free Control: Ses olmadan kontrol
- Accessibility: Engellilik durumları için
- IoT Integration: Nesnelerin interneti
- Machine Interface: Beyin-bilgisayar arayüzü
Kas Sensörü vs Diğer Kontrol Yöntemleri
| Kontrol Yöntemi | Tepki Süresi | Hassasiyet | Kullanım Kolaylığı | Maliyet |
|---|---|---|---|---|
| EMG (Kas Sensörü) | 10-50ms | Çok Yüksek | Orta | Yüksek |
| Ses Kontrolü | 200-500ms | Orta | Kolay | Düşük |
| Hareket Sensörü | 100-200ms | Düşük | Çok Kolay | Düşük |
| Dokunmatik | 1-10ms | Yüksek | Kolay | Orta |
| Göz Takibi | 50-100ms | Yüksek | Zor | Çok Yüksek |
Arduino NRF24L01 Kas Sensörü Maliyet Analizi 2025
| Malzeme | Ortalama Fiyat (TL) |
|---|---|
| Arduino Uno | 45-60 |
| Arduino Nano | 25-35 |
| 2x NRF24L01 Modülü | 30-50 |
| EMG/Kas Sensörü | 80-150 |
| Röle Modülü | 10-18 |
| Elektrotlar (3 adet) | 15-25 |
| 9V Pil + Holder | 8-15 |
| Jumper Kablolar | 8-12 |
| Diğer Malzemeler | 10-20 |
| Toplam | 231-385 TL |
Güvenlik ve Etik Konular
⚠️ Biyomedikal Güvenlik:
- Cilt İrritasyonu: Uzun süreli elektrot kullanımı
- Elektriksel Güvenlik: İzolasyon ve topraklama
- Hijyen: Elektrot temizliği ve sterilizasyon
- Alerji Kontrolü: Medikal malzeme uyumluluğu
📋 Etik Değerlendirmeler:
- Veri Gizliliği: Biyometrik veri koruması
- İnsan Deneyi: Etik kurul onayları
- Medikal Cihaz: FDA/CE onay gereksinimleri
- Araştırma Etiği: Bilimsel araştırma standartları
Sonuç
Arduino NRF24L01 ile kas sensörü kablosuz lamba kontrol projesi, biyomedikal mühendislik ve elektronik teknolojinin muhteşem birleşimini sergiler. Bu proje hem teknolojik yenilik hem de pratik uygulama değeri sunar. Özellikle engellilik durumları ve erişilebilirlik alanında devrim yaratabilecek potansiyele sahiptir.
Önemli Notlar:
- Biyomedikal güvenlik önceliklidir
- Elektrot yerleştirme ve kalibrasyon kritiktir
- NRF24L01 menzil ve güç optimizasyonu önemlidir
- Medikal uygulamalarda profesyonel danışmanlık alın
- 📺 Gerekli tüm bilgiler videoda detaylı gösterilmiştir
- ⚠️ Lütfen öncelikle videoyu dikkatlice izleyiniz
🎥 Video Rehber İçeriği:
- EMG kas sensörü tanıtımı ve çalışma prensibi
- Elektrot yerleştirme teknikleri ve cilt hazırığı
- Arduino Nano ve Uno devre bağlantıları
- NRF24L01 kablosuz modül konfigürasyonu
- Kas sensörü kalibrasyon süreci
- Kod yazımı ve sinyal işleme algoritmaları
- Test ve optimizasyon teknikleri
- Sorun giderme ve performans artırma
- İleri seviye uygulama örnekleri
Anahtar Kelimeler: Arduino NRF24L01, kas sensörü EMG, kablosuz kas kontrolü, biyomedikal Arduino projesi, EMG elektromyografi, kas sensör lamba kontrol, Arduino kablosuz iletişim, NRF24L01 projesi, biyosignal işleme, myoelectric control
Devre Şeması