
Arduino ile Motosiklet Kontrolü
Arduino ile Motosiklet Uzaktan Kontrolü 2025 | Akıllı Motosiklet Projesi Nasıl Yapılır?
Arduino Motosiklet Uzaktan Kontrolü Nedir?
Arduino ile motosiklet uzaktan kontrolü, kendi motosikletinizi Android telefon veya akıllı saat ile uzaktan çalıştırmanızı sağlayan ileri seviye elektronik projesidir. Bu sistem ile motosikletinizi uzaktan çalıştırabilir, ışıkları kontrol edebilir ve arkadaşlarınıza unutulmaz şakalar yapabilirsiniz! Hem kullanış yönünden hem de göz alıcı olması sebebiyle insanların dikkatini çeker.
Motosiklet Uzaktan Kontrol Sistemi Çalışma Prensibi
Arduino tabanlı motosiklet kontrol sistemi, motosikletin elektriksel sistemine entegre edilerek kontak, marş, stop ve sinyal lambalarını uzaktan kontrol eder. Bluetooth modülü üzerinden Android uygulama veya akıllı saat ile iletişim kurar.
🔧 Sistem Bileşenleri:
- Arduino Mikrokontrolcü: Ana işlem birimi
- Röle Modülleri: Yüksek akım anahtarlama
- Bluetooth Modülü: Kablosuz iletişim
- Android Uygulama: Kullanıcı arayüzü
- Güvenlik Sistemi: Yetkisiz erişim koruması
⚡ Kontrol Edilebilir Fonksiyonlar:
- Kontak Açma/Kapama
- Marş Motorunu Çalıştırma
- Far ve Sinyal Lambaları
- Stop Lambası Kontrolü
- Horn (Korna) Aktivasyonu
- Alarm Sistemi
Arduino Motosiklet Kontrolü Malzemeleri (2025 Güncel Liste)
📦 Temel Elektronik Bileşenler:
- Arduino Uno R3 – Ana mikrokontrolcü kartı
- Motosiklet – Marka model size ait (Honda, Yamaha, Kawasaki vs.)
- 4 Adet Röle Modülü – İsteğe bağlı arttırılabilir (lamba kontrolü için +1)
- Jumper Kablolar – Arduino bağlantıları
- Motor Bağlantı Kabloları – Bolca kablo (0.75mm² – 1.5mm²)
- Bluetooth Modülü (HC-05/HC-06) – Kablosuz iletişim
- Motosiklet Bilgilendirme Kılavuzu – Kontak yapısı ve bağlantılar
📱 Mobil ve Yazılım Gereksinimleri:
- Android Telefon/Tablet – Kontrol uygulaması için
- Özel Android Uygulama APK – Kendi yapımınız veya hazır uygulama
- Android Akıllı Saat – İsteğe bağlı (video’da kullanılan model)
- Arduino IDE – Programlama ortamı
🔧 Montaj ve Güvenlik Malzemeleri:
- Özel Koruma Kutusu – Sistem sabitleme (Algida dondurma kutusu 😄)
- Su Geçirmez Konnektörler – Nem koruması
- Sigortalar – Devre koruması (5A, 10A, 15A)
- İzolasyon Bantları – Elektriksel güvenlik
- Kilitleme Sistemi – Güvenlik kilidi
⚠️ Güvenlik ve Yasal Gereksinimler:
- Sigorta Poliçesi – Değişiklik bildirimi
- Teknik Muayene – Yasal uygunluk kontrolü
- İmobilizer Entegrasyonu – Çalınma koruması
- Yetkili Servis Onayı – Garanti kapsamı
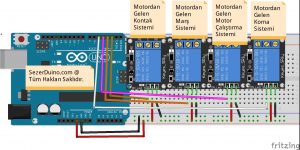
Arduino Motosiklet Devre Şeması
📺 Detaylı Çalışma Videosu:
👉 Arduino Motosiklet Uzaktan Kontrol Projesi – Video Rehber
Video içeriği: Motosiklet elektrik şeması analizi, röle bağlantıları, güvenlik önlemleri, Android uygulama kurulumu ve akıllı saat entegrasyonu
🔌 Ana Röle Bağlantıları:
Röle 1 – Kontak Kontrolü:
- Röle NO → İgnition Switch (+)
- Röle COM → Battery (+12V)
- Röle Coil → Arduino Pin 8
- Sigorta: 10A
Röle 2 – Marş Motoru:
- Röle NO → Starter Motor (+)
- Röle COM → Battery (+12V)
- Röle Coil → Arduino Pin 9
- Sigorta: 15A
Röle 3 – Far Kontrolü:
- Röle NO → Headlight (+)
- Röle COM → Ignition (+12V)
- Röle Coil → Arduino Pin 10
- Sigorta: 10A
Röle 4 – Sinyal/Stop Lambası:
- Röle NO → Turn Signal/Brake Light (+)
- Röle COM → Battery (+12V)
- Röle Coil → Arduino Pin 11
- Sigorta: 5A
📡 Bluetooth Modülü Bağlantıları:
- HC-05 VCC → Arduino 5V
- HC-05 GND → Arduino GND
- HC-05 TXD → Arduino Pin 2
- HC-05 RXD → Arduino Pin 3
Arduino Motosiklet Kontrolü Kodları
📚 Gerekli Kütüphaneler:
#include <SoftwareSerial.h>
🔐 Premium Üyeler İçin Komple Kod Paketi:
[Üye Girişi Yaparak Tüm Kodlara Erişin]
Premium paket: Gelişmiş güvenlik algoritmaları, şifreleme sistemi, GPS entegrasyonu, anti-theft koruması, uzaktan teşhis, motor parametreleri
🏍️ Temel Arduino Motosiklet Kontrol Kodu:
#include <SoftwareSerial.h>

// Bluetooth bağlantısı
SoftwareSerial bluetooth(2, 3); // RX, TX

// Röle pin tanımlamaları
#define IGNITION_RELAY 8     // Kontak rölesi
#define STARTER_RELAY 9      // Marş rölesi
#define HEADLIGHT_RELAY 10   // Far rölesi
#define SIGNAL_RELAY 11      // Sinyal rölesi

// Güvenlik ve durum değişkenleri
bool ignitionStatus = false;
bool engineRunning = false;
bool lightsStatus = false;
bool signalStatus = false;
bool securityEnabled = true;
String securityCode = "1234"; // Güvenlik kodu
String receivedData = "";
unsigned long lastCommandTime = 0;
unsigned long securityTimeout = 30000; // 30 saniye

// Komut tanımlamaları
#define CMD_IGNITION_ON "IGN_ON"
#define CMD_IGNITION_OFF "IGN_OFF"
#define CMD_START_ENGINE "START"
#define CMD_STOP_ENGINE "STOP"
#define CMD_LIGHTS_ON "LIGHTS_ON"
#define CMD_LIGHTS_OFF "LIGHTS_OFF"
#define CMD_SIGNAL_LEFT "SIGNAL_L"
#define CMD_SIGNAL_RIGHT "SIGNAL_R"
#define CMD_EMERGENCY "EMERGENCY"
#define CMD_STATUS "STATUS"

void setup() {
  Serial.begin(9600);
  bluetooth.begin(9600);

  // Röle pinleri çıkış olarak ayarla
  pinMode(IGNITION_RELAY, OUTPUT);
  pinMode(STARTER_RELAY, OUTPUT);
  pinMode(HEADLIGHT_RELAY, OUTPUT);
  pinMode(SIGNAL_RELAY, OUTPUT);

  // Başlangıç durumu - Tüm röleler kapalı
  digitalWrite(IGNITION_RELAY, LOW);
  digitalWrite(STARTER_RELAY, LOW);
  digitalWrite(HEADLIGHT_RELAY, LOW);
  digitalWrite(SIGNAL_RELAY, LOW);

  Serial.println("Arduino Motosiklet Kontrol Sistemi Başlatıldı");
  Serial.println("Güvenlik modu aktif - Kod gerekli");

  // Bluetooth'a başlatma mesajı gönder
  bluetooth.println("MOTOSIKLET_KONTROL_HAZIR");

  delay(1000);
}

void loop() {
  // Bluetooth verisi kontrolü
  if (bluetooth.available()) {
    receivedData = bluetooth.readString();
    receivedData.trim();

    Serial.print("Alınan komut: ");
    Serial.println(receivedData);

    // Güvenlik kontrolü
    if (securityEnabled && !checkSecurity(receivedData)) {
      bluetooth.println("GUVENLIK_HATASI");
      Serial.println("Yetkisiz erişim denemesi!");
      return;
    }

    // Komut işleme
    processCommand(receivedData);
    lastCommandTime = millis();
  }

  // Güvenlik timeout kontrolü
  if (millis() - lastCommandTime > securityTimeout && engineRunning) {
    emergencyStop();
    Serial.println("Güvenlik timeout - Acil durdurma");
  }

  // Motor çalışıyor ise marş rölesini kapat (5 saniye sonra)
  static unsigned long starterTime = 0;
  if (digitalRead(STARTER_RELAY) == HIGH) {
    if (starterTime == 0) {
      starterTime = millis();
    } else if (millis() - starterTime > 5000) {
      digitalWrite(STARTER_RELAY, LOW);
      starterTime = 0;
      Serial.println("Marş rölesi otomatik kapatıldı");
    }
  }

  delay(100);
}

bool checkSecurity(String command) {
  // Güvenlik kodu kontrolü
  if (command.startsWith("AUTH:")) {
    String code = command.substring(5);
    if (code == securityCode) {
      securityEnabled = false;
      bluetooth.println("GUVENLIK_OK");
      Serial.println("Güvenlik kodu doğru - Sistem aktif");
      return true;
    }
    return false;
  }

  return !securityEnabled;
}

void processCommand(String command) {
  if (command == CMD_IGNITION_ON) {
    ignitionOn();
  }
  else if (command == CMD_IGNITION_OFF) {
    ignitionOff();
  }
  else if (command == CMD_START_ENGINE) {
    startEngine();
  }
  else if (command == CMD_STOP_ENGINE) {
    stopEngine();
  }
  else if (command == CMD_LIGHTS_ON) {
    lightsOn();
  }
  else if (command == CMD_LIGHTS_OFF) {
    lightsOff();
  }
  else if (command == CMD_SIGNAL_LEFT) {
    signalLeft();
  }
  else if (command == CMD_SIGNAL_RIGHT) {
    signalRight();
  }
  else if (command == CMD_EMERGENCY) {
    emergencyStop();
  }
  else if (command == CMD_STATUS) {
    sendStatus();
  }
  else {
    bluetooth.println("BILINMEYEN_KOMUT");
    Serial.println("Bilinmeyen komut alındı");
  }
}

void ignitionOn() {
  if (!ignitionStatus) {
    digitalWrite(IGNITION_RELAY, HIGH);
    ignitionStatus = true;
    bluetooth.println("KONTAK_ACILDI");
    Serial.println("Kontak açıldı");
  }
}

void ignitionOff() {
  if (ignitionStatus) {
    digitalWrite(IGNITION_RELAY, LOW);
    digitalWrite(STARTER_RELAY, LOW);
    digitalWrite(HEADLIGHT_RELAY, LOW);
    ignitionStatus = false;
    engineRunning = false;
    lightsStatus = false;
    bluetooth.println("KONTAK_KAPANDI");
    Serial.println("Kontak kapatıldı - Tüm sistemler kapalı");
  }
}

void startEngine() {
  if (ignitionStatus && !engineRunning) {
    digitalWrite(STARTER_RELAY, HIGH);
    engineRunning = true;
    bluetooth.println("MOTOR_CALISTIRILIYOR");
    Serial.println("Marş motoru aktif - Motor çalıştırılıyor");
  } else if (!ignitionStatus) {
    bluetooth.println("KONTAK_KAPALI");
    Serial.println("Hata: Önce kontağı açın");
  }
}

void stopEngine() {
  if (engineRunning) {
    digitalWrite(STARTER_RELAY, LOW);
    engineRunning = false;
    bluetooth.println("MOTOR_DURDURULDU");
    Serial.println("Motor durduruldu");
  }
}

void lightsOn() {
  if (ignitionStatus) {
    digitalWrite(HEADLIGHT_RELAY, HIGH);
    lightsStatus = true;
    bluetooth.println("FARLAR_ACILDI");
    Serial.println("Farlar açıldı");
  }
}

void lightsOff() {
  digitalWrite(HEADLIGHT_RELAY, LOW);
  lightsStatus = false;
  bluetooth.println("FARLAR_KAPANDI");
  Serial.println("Farlar kapatıldı");
}

void signalLeft() {
  // Sol sinyal animasyonu
  for (int i = 0; i < 6; i++) {
    digitalWrite(SIGNAL_RELAY, HIGH);
    delay(300);
    digitalWrite(SIGNAL_RELAY, LOW);
    delay(300);
  }
  bluetooth.println("SOL_SINYAL_TAMAMLANDI");
  Serial.println("Sol sinyal tamamlandı");
}

void signalRight() {
  // Sağ sinyal animasyonu (farklı pattern)
  for (int i = 0; i < 6; i++) {
    digitalWrite(SIGNAL_RELAY, HIGH);
    delay(200);
    digitalWrite(SIGNAL_RELAY, LOW);
    delay(500);
  }
  bluetooth.println("SAG_SINYAL_TAMAMLANDI");
  Serial.println("Sağ sinyal tamamlandı");
}

void emergencyStop() {
  // Acil durdurma - Tüm sistemleri kapat
  digitalWrite(IGNITION_RELAY, LOW);
  digitalWrite(STARTER_RELAY, LOW);
  digitalWrite(HEADLIGHT_RELAY, LOW);
  digitalWrite(SIGNAL_RELAY, LOW);

  ignitionStatus = false;
  engineRunning = false;
  lightsStatus = false;
  securityEnabled = true;

  bluetooth.println("ACIL_DURDURMA_AKTIF");
  Serial.println("ACİL DURDURMA - Tüm sistemler kapatıldı");
}

void sendStatus() {
  // Sistem durumu gönder
  String status = "STATUS:";
  status += "IGN=" + String(ignitionStatus ? "1" : "0") + ",";
  status += "ENG=" + String(engineRunning ? "1" : "0") + ",";
  status += "LIG=" + String(lightsStatus ? "1" : "0") + ",";
  status += "SEC=" + String(securityEnabled ? "1" : "0");

  bluetooth.println(status);
  Serial.println("Durum bilgisi gönderildi: " + status);
}
Android Uygulama Geliştirme
📱 Android Uygulama Özellikleri:
- Bluetooth Bağlantı: HC-05 ile otomatik eşleştirme
- Güvenlik Kodu: Şifreli erişim sistemi
- Kontrol Panel: Butonlu arayüz
- Durum Göstergesi: Real-time sistem durumu
- Acil Durdurma: Panic button
🔗 Android Yazılımı İçin:
[Android Uygulama Kaynak Kodları ve APK – İNDİRİN]
⌚ Akıllı Saat Entegrasyonu:
- Wear OS Uygulaması: Bilek kontrolü
- Hızlı Komutlar: Dokunmatik kısayollar
- Titreşim Feedback: Haptic geri bildirim
- Sesli Komutlar: Voice control desteği
Motosiklet Elektrik Sistemine Entegrasyon
🔧 Motosiklet Elektrik Şeması Analizi:
Honda CBR/CB Serisi:
- Kontak Kablolar: Kırmızı (+), Siyah/Beyaz (-)
- Marş Kablosu: Sarı/Kırmızı
- Far Kablosu: Mavi
- Sinyal Kabloları: Yeşil (Sol), Kahverengi (Sağ)
Yamaha YZF/MT Serisi:
- Kontak: Kırmızı/Beyaz (+), Siyah (-)
- Marş: Sarı
- Far: Mavi/Beyaz
- Sinyal: Turuncu (Sol), Gri (Sağ)
Kawasaki Ninja/Z Serisi:
- Kontak: Kırmızı (+), Siyah (-)
- Marş: Sarı/Kırmızı
- Far: Beyaz
- Sinyal: Yeşil/Kırmızı (Sol), Yeşil/Siyah (Sağ)
⚠️ Güvenlik Önlemleri:
- İmobilizer Koruması: Orijinal güvenlik korunur
- Fuse Protection: Her devre için sigorta
- Waterproof: Su geçirmez bağlantılar
- Emergency Override: Manuel kontrol seçeneği
Arduino Motosiklet Kontrolü Avantajları
🎯 Teknolojik Üstünlükler:
- Uzaktan Erişim: 10-50 metre Bluetooth menzil
- Akıllı Kontrol: Programlanabilir fonksiyonlar
- Güvenlik: Şifreli erişim sistemi
- Genişletilebilir: Modüler tasarım
💡 Pratik Faydalar:
- Konfor: Soğuk havalarda uzaktan ısıtma
- Güvenlik: Anti-theft sistemi
- Şov Etkisi: Sosyal medya içeriği
- Şaka Potansiyeli: Arkadaşları şaşırtma 😄
🔒 Güvenlik Özellikleri:
- Encrypted Communication: Şifreli iletişim
- Timeout Protection: Otomatik güvenlik kilidi
- Emergency Stop: Acil durdurma butonu
- Access Control: Kullanıcı yetkilendirme
Motosiklet Kontrolü Kurulumu
🔧 Donanım Kurulumu:
- Elektrik Şeması İncelemesi: Motosiklet kılavuzunu okuyun
- Röle Konumları: Güvenli ve erişilebilir yerler
- Kablo Çekimi: Orijinal kabloları kesmeyin
- Test Aşaması: Her devre ayrı ayrı test
- Kalıcı Montaj: Su geçirmez kutuda sabitleme
📱 Yazılım Kurulumu:
- Arduino IDE: Kod yükleme
- Android APK: Telefona kurulum
- Bluetooth Pairing: HC-05 eşleştirme
- Güvenlik Kodu: Şifre belirleme
- Test Sürüşü: Güvenli alanda deneme
Motosiklet Kontrolü Sorun Giderme
⚠️ Yaygın Problemler:
Bluetooth Bağlanamıyor:
- Pairing Mode: HC-05’i pairing moduna alın
- Distance: 1-2 metre yakınlıkta deneyin
- Phone Settings: Bluetooth ayarlarını sıfırlayın
- App Permissions: Bluetooth izinlerini kontrol edin
Röleler Çalışmıyor:
- Power Supply: 12V besleme kontrolü
- Relay Coil: Bobine voltaj geliyor mu?
- Fuse Check: Sigorta kontrolü
- Wiring: Bağlantı kontrolü
Güvenlik Hatası:
- Security Code: Doğru kodu girdiğinizden emin olun
- Timeout: 30 saniye içinde komut gönderin
- App Restart: Uygulamayı yeniden başlatın
İleri Seviye Geliştirmeler
🌐 IoT Entegrasyonu:
- WiFi Modülü: Internet üzerinden kontrol
- GPS Tracking: Konum takibi
- Cloud Storage: Veri saklama
- Mobile Notifications: Push notifications
🤖 Yapay Zeka Özellikleri:
- Voice Recognition: Sesli komutlar
- Pattern Learning: Kullanım alışkanlıkları
- Predictive Maintenance: Öngörülü bakım
- Smart Scheduling: Otomatik programlama
🔐 Gelişmiş Güvenlik:
- Biometric Authentication: Parmak izi/yüz tanıma
- Two-Factor Authentication: İki faktörlü doğrulama
- Geofencing: Coğrafi sınırlar
- Theft Alert: Çalınma uyarısı
Arduino Motosiklet Kontrolü Maliyet Analizi 2025
| Malzeme | Ortalama Fiyat (TL) |
|---|---|
| Arduino Uno R3 | 45-60 |
| HC-05 Bluetooth Modülü | 25-35 |
| 4x Röle Modülü | 40-60 |
| Sigortalar ve Tutucular | 15-25 |
| Kablolar ve Konnektörler | 30-50 |
| Su Geçirmez Kutu | 20-35 |
| Android Geliştirme | 0-500 |
| Montaj Malzemeleri | 25-40 |
| Toplam | 200-805 TL |
Yasal ve Güvenlik Konuları
⚠️ Yasal Gereklilikler:
- Sigorta Bildirimi: Modifikasyon bildirimi
- Teknik Muayene: Değişiklik onayı
- Trafik Kuralları: Yasal kullanım sınırları
- Sorumluluk: Kullanıcı sorumluluğu
🚨 Güvenlik Uyarıları:
- Test Ortamı: Güvenli alanda test edin
- Emergency Access: Manuel kontrol seçeneği
- Professional Help: Elektrik işleri için uzman yardımı
- Insurance Coverage: Sigorta kapsamı kontrolü
📋 Etik Kullanım:
- Consent: Başkasının motosikleti için izin
- Privacy: Kişisel verilerin korunması
- Safety First: Güvenlik önceliği
- Responsible Use: Sorumlu kullanım
Sonuç
Arduino ile motosiklet uzaktan kontrolü, elektronik mühendisliği ve mobil uygulama geliştirmenin mükemmel birleşimini sunan heyecan verici bir projedir. Bu proje ile hem teknik bilginizi geliştirebilir hem de günlük yaşamınıza teknolojik konfor katabilirsiniz. Ancak güvenlik ve yasal gereklilikler her zaman öncelik olmalıdır.
Önemli Notlar:
- Yasal sorumluluk kullanıcıya aittir
- Elektrik işleri için uzman yardımı alın
- Güvenlik testleri mutlaka yapılmalıdır
- Sigorta bildirimi unutmayın
- 📺 Gerekli tüm bilgiler videoda detaylı gösterilmiştir
- ⚠️ Mutlaka güvenli ortamda test yapın!
🎥 Video Rehber İçeriği:
- Motosiklet elektrik şeması analizi
- Arduino ve röle modülü montajı
- Güvenli kablo bağlantı teknikleri
- Android uygulama geliştirme süreci
- Akıllı saat entegrasyonu gösterimi
- Bluetooth konfigürasyonu
- Güvenlik sistemi testleri
- Pratik kullanım senaryoları
- Sorun giderme teknikleri
- Yasal uyarılar ve güvenlik önlemleri
Anahtar Kelimeler: Arduino motosiklet kontrolü, uzaktan motosiklet başlatma, Bluetooth motosiklet sistemi, Arduino röle kontrolü, akıllı motosiklet projesi, Android motosiklet uygulaması, motosiklet uzaktan kumanda, Arduino vehicle control, motosiklet elektronik modifikasyon
Devre Şeması
Çalışma Videosu
Gerekli Kodlar:
Premium Üyeler İçin Gerekli Kodlar:
[member]  [/member]